
Измерительная цепочка объединяет оптическую накачку, магнитный резонанс и частотное считывание. Свет подготавливает атомный ансамбль и позволяет наблюдать его отклик, а электронный контур поддерживает колебания, частота которых связана с магнитной индукцией. Такой подход используется при исследовании геомагнитного поля, локальных магнитных аномалий и полей электрических токов.
Технические характеристики
| Параметр | Значение |
|---|---|
|
Диапазон измерений
|
15 000–105 000 нТл |
|
Чувствительность
|
0,6 пТл/√Гц, RMS при 1 Гц |
|
Точность в диапазоне 40 000–60 000 нТл
|
±1 нТл |
|
Точность в диапазоне 30 000–105 000 нТл
|
±4,5 нТл |
|
Полоса пропускания
|
500 Гц |
|
Погрешность по курсу
|
±0,3 нТл |
Чувствительность характеризует уровень шума и способность различать малые изменения поля. Точность описывает близость результата к действительному значению. Поэтому показатель 0,6 пТл/√Гц следует рассматривать отдельно от абсолютной точности ±1 нТл, указанной для диапазона 40 000–60 000 нТл.
Устройство и принцип работы
В состав измерительного тракта входят источник света с контроллером, оптическая система, атомная ячейка, возбуждающая катушка, фотодетектор, усилитель, фазовращатель и частотомер. Оптические узлы обеспечивают подготовку и считывание состояния атомов; электронные узлы формируют обратную связь и измеряют частоту сигнала.
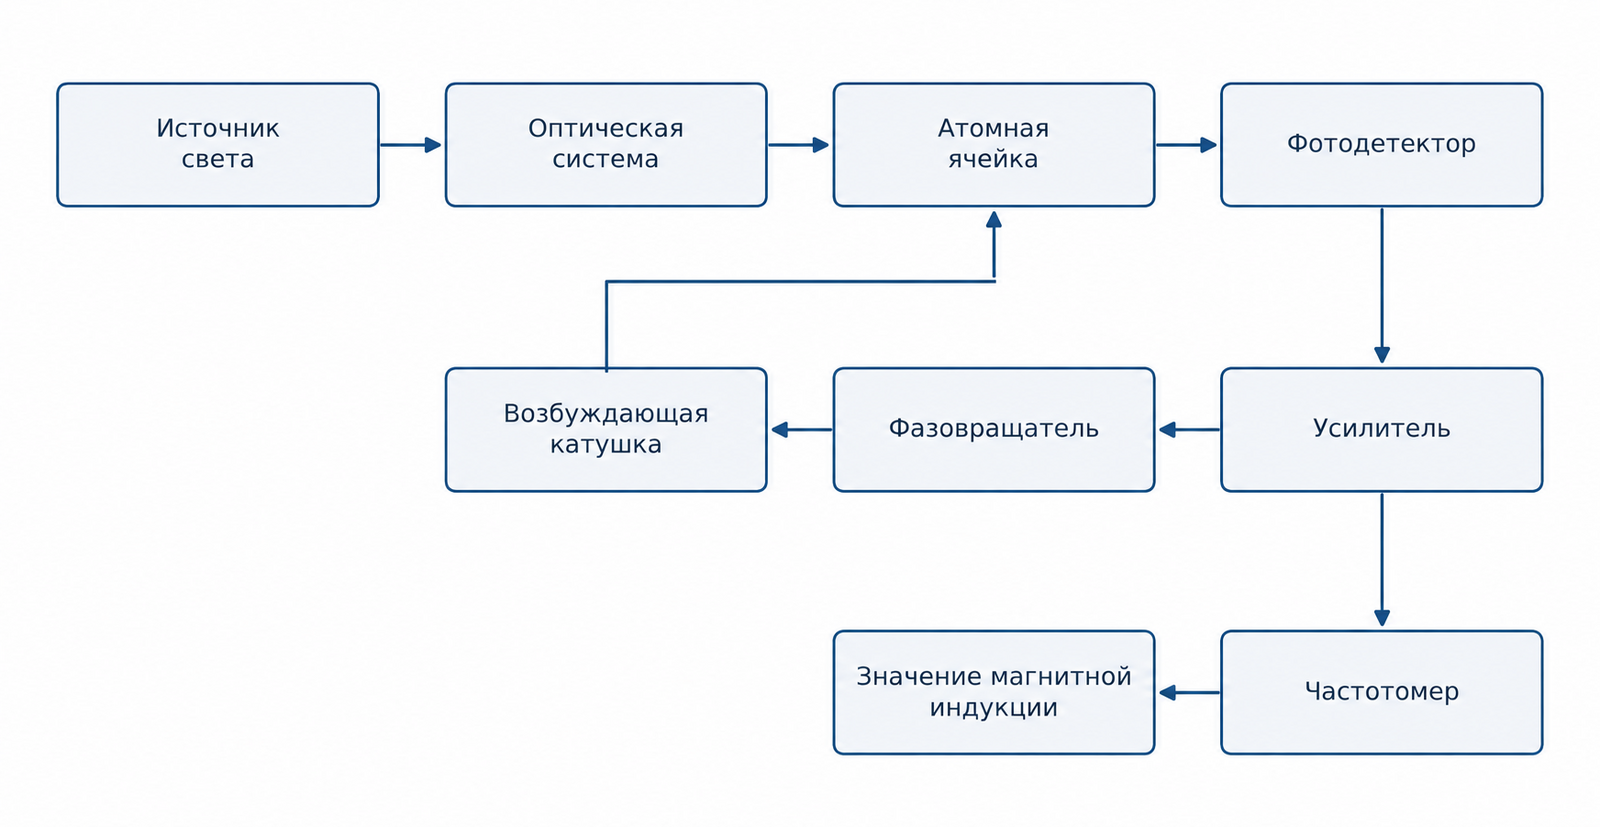
Излучение проходит через оптическую систему и атомную ячейку на фотодетектор. Электрический сигнал усиливается и через фазовращатель подаётся на возбуждающую катушку; часть сигнала поступает на частотомер. Воздействие катушки на атомную среду замыкает контур, в котором поддерживается автогенераторный режим.
1. Атомная ячейка и взаимодействие с магнитным полем
Чувствительный элемент атомного магнитометра — ансамбль атомов в газовой ячейке. Их угловой момент связан с магнитным моментом, поэтому внешнее магнитное поле изменяет состояние атомной среды. Это взаимодействие лежит в основе измерения.
В типовых магнитометрах с оптической накачкой используют пары щелочного металла. Свет проходит через эту среду, связывая изменение состояния атомов с доступным для регистрации оптическим сигналом.
2. Оптическая накачка и спиновая поляризация
Атомный ансамбль предварительно подготавливают с помощью оптической накачки. Для этого используют свет, частота которого соответствует выбранному оптическому переходу атомов.
В стандартной схеме Mx применяют свет с круговой поляризацией. Избирательное поглощение света и последующее спонтанное излучение постепенно перераспределяют атомы между магнитными подуровнями. Возникает преимущественная ориентация атомных спинов – спиновая поляризация.
Подготовленный ансамбль обладает суммарным магнитным моментом, прецессию которого можно возбуждать и наблюдать. Непрерывная оптическая накачка поддерживает эту поляризацию, компенсируя её потерю вследствие релаксации.
3. Ларморовская прецессия и связь частоты с полем
Под действием поля направление атомной спиновой поляризации прецессирует вокруг направления магнитного поля. Это явление называется ларморовской прецессией.
В первом приближении её частота пропорциональна магнитной индукции:
где fL – частота прецессии в герцах, B – модуль магнитной индукции, а γf – гиромагнитный коэффициент для выбранного атомного состояния, выраженный в Гц/Тл.
Изменение магнитного поля вызывает изменение частоты прецессии. Поэтому измерение поля сводится к точному определению частоты атомного отклика. Здесь речь идёт об эволюции спиновой поляризации, а не о механическом вращении атомов.
4. Возбуждение магнитного резонанса
Катушка создаёт слабое переменное магнитное поле, поперечная составляющая которого возбуждает прецессию атомных спинов.
Когда частота возбуждения близка к ларморовской частоте, атомный ансамбль даёт резонансный отклик. Возникают согласованные с возбуждением колебания спиновой поляризации.
В конфигурации Mx используется поперечный отклик атомной поляризации. Это обеспечивает непрерывное наблюдение магнитного резонанса и позволяет отслеживать изменения внешнего поля во время работы прибора.
5. Оптическое считывание атомного отклика
Поглощение поляризованного света зависит от состояния атомной среды. При прецессии меняется проекция спиновой поляризации на направление оптического пучка, вследствие чего интенсивность прошедшего через ячейку света модулируется.
Фотодетектор преобразует эту модуляцию в переменный электрический сигнал. Его частота несёт информацию о магнитном резонансе. Таким образом, атомы воспринимают поле, а свет передаёт информацию об их состоянии на фотодетектор. Для стандартного Mx-прибора такое считывание основано на регистрации модуляции светопропускания.
6. Обратная связь и автогенераторный режим Mx
В CA-AMG-A1 сигнал фотодетектора поступает на усилитель. После усиления и необходимого фазового сдвига он возвращается на возбуждающую катушку.
В контуре обратной связи последовательно происходят следующие процессы:
- катушка возбуждает атомную прецессию;
- прецессия модулирует проходящий свет;
- фотодетектор формирует электрический сигнал;
- усилитель и фазовращатель подают его обратно на катушку.
При соответствующих усилении и фазе в контуре устанавливаются устойчивые автоколебания. Их частота определяется резонансным откликом атомной среды. При изменении внешнего поля изменяется и частота сигнала, что позволяет непрерывно отслеживать резонанс без последовательного сканирования диапазона частот.
Фазовращатель согласует фазу возвращаемого сигнала с атомным откликом. Корректность этого согласования влияет на работу контура и на положение частоты относительно магнитного резонанса.
7. Частотное измерение и расчёт магнитной индукции
Частотомер определяет частоту автоколебаний. Электроника пересчитывает её в значение магнитной индукции, используя гиромагнитный коэффициент выбранного атомного состояния.
Если поле изменилось на небольшую величину ΔB, частота изменится приблизительно на:
Разрешение частотного измерения связано с возможностью различать малые изменения магнитной индукции. На результат также влияют свойства атомного резонанса, уровень шумов оптического и электронного трактов и согласование фаз в контуре.
Что измеряет магнитометр
CA-AMG-A1 измеряет модуль магнитной индукции – одно скалярное значение, связанное с тремя пространственными компонентами поля:
Одно скалярное показание не определяет по отдельности три пространственные компоненты поля. При поиске объектов анализируют изменения суммарного поля на маршруте или во времени; их интерпретация зависит от положения датчика, геометрии объекта и фонового поля.
Погрешность по курсу характеризует остаточное изменение показаний при изменении ориентации датчика. Для CA-AMG-A1 она составляет ±0,3 нТл.
Области применения
При поиске магнитных объектов магнитометр регистрирует локальные изменения суммарного поля Земли и исследуемого объекта. При контроле проводников измеряемое изменение поля связано с протекающим током. Эти принципы лежат в основе следующих задач.


Изображения — тематические иллюстрации направлений применения.
При измерении токов и калибровке учитывают суммарное поле в точке установки: рабочий диапазон магнитометра составляет 15–105 мкТл. Выбор положения датчика и обработка результатов зависят от геометрии проводника или катушки и фонового магнитного поля.
Примеры испытаний
Морские испытания
На иллюстрациях показаны наземные и морские испытания кабельного поиска. Изменения магнитного сигнала сопоставляют с положением датчика на маршруте, чтобы выделить участки с локальными аномалиями. Такая обработка связывает измеренные значения поля с пространственным положением исследуемого объекта.


Регистрация тока
Пример регистрации тока показывает изменение магнитного сигнала при изменении тока от 0 до 360 А. Измерение выполняется бесконтактно: датчик регистрирует создаваемое проводником магнитное поле. Для количественного пересчёта поля в ток необходимо учитывать геометрию проводника, положение датчика и фоновое поле.


Совместные магнитные и гравиметрические исследования
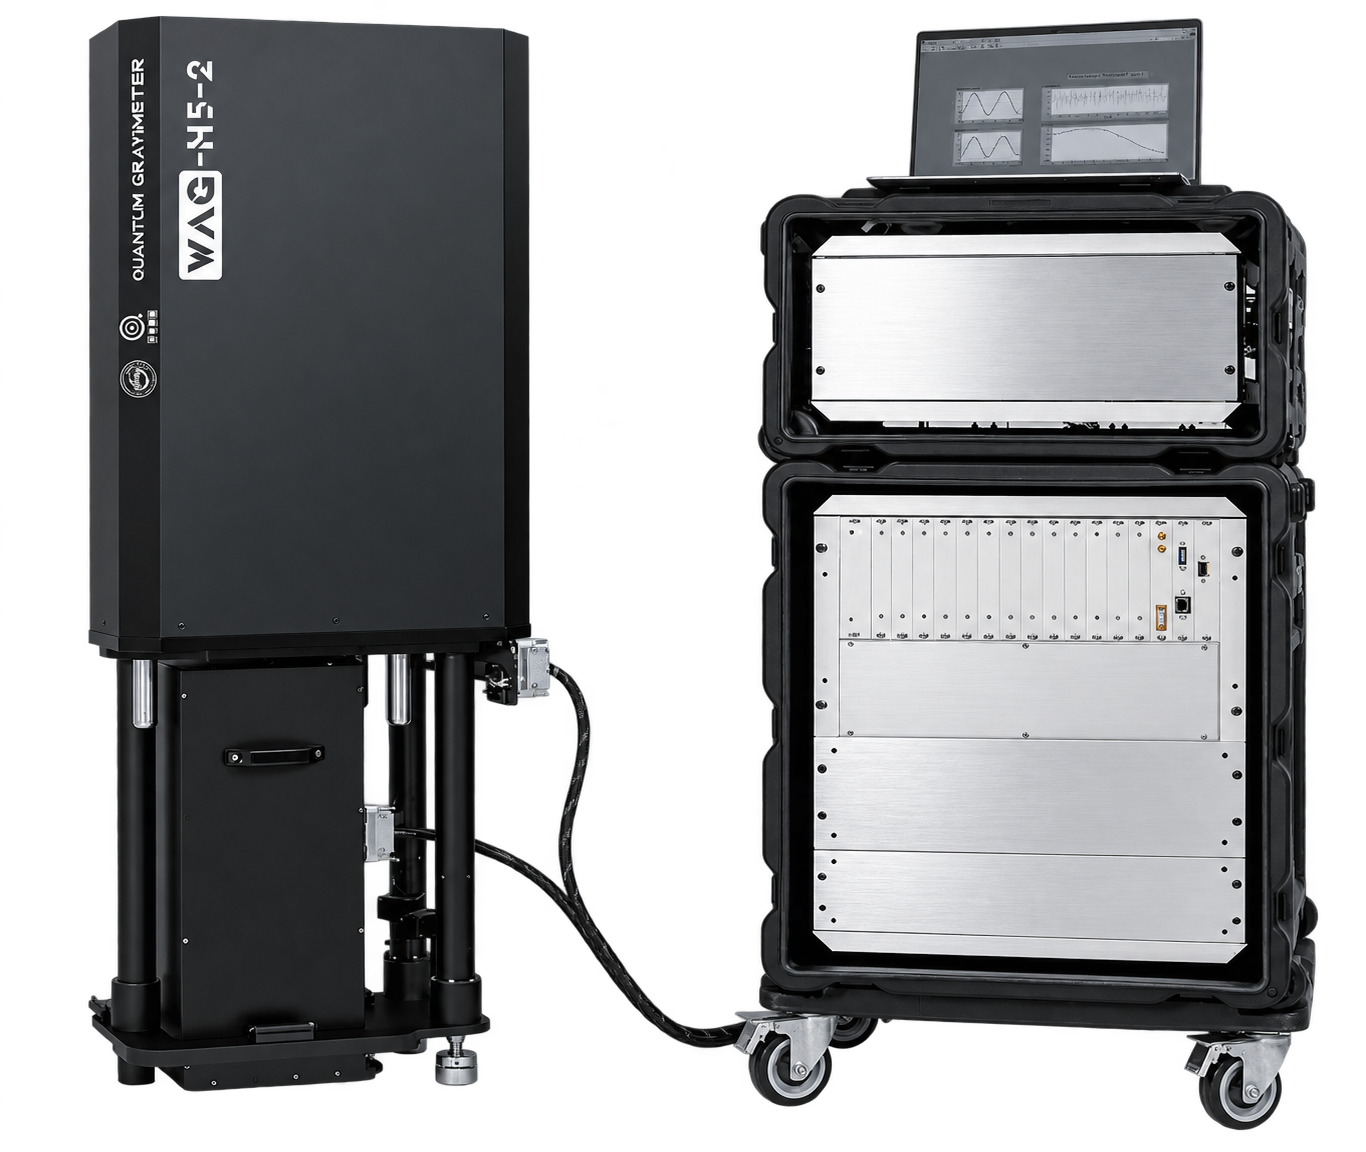
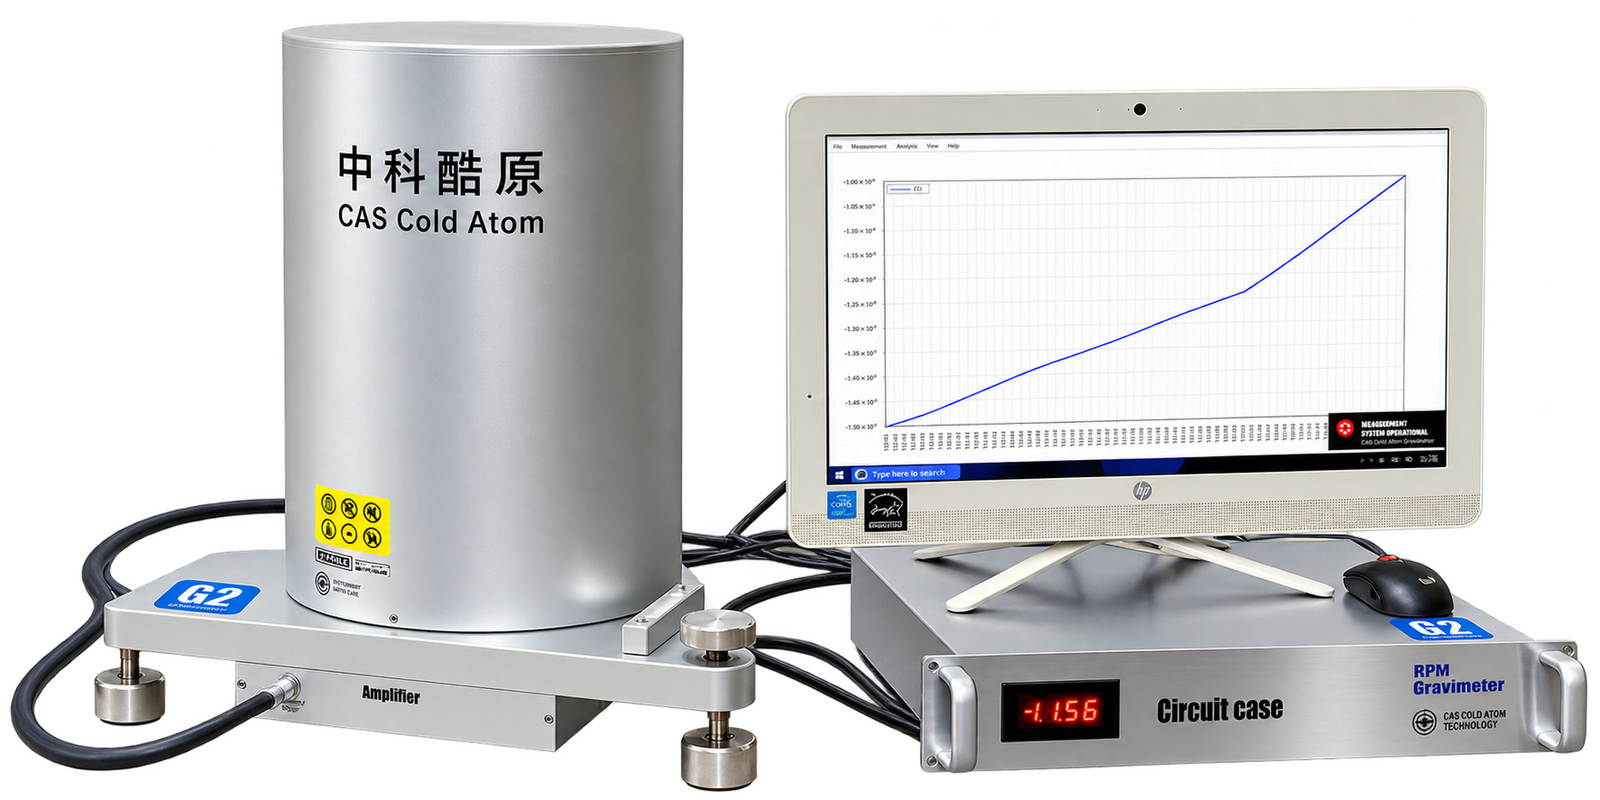
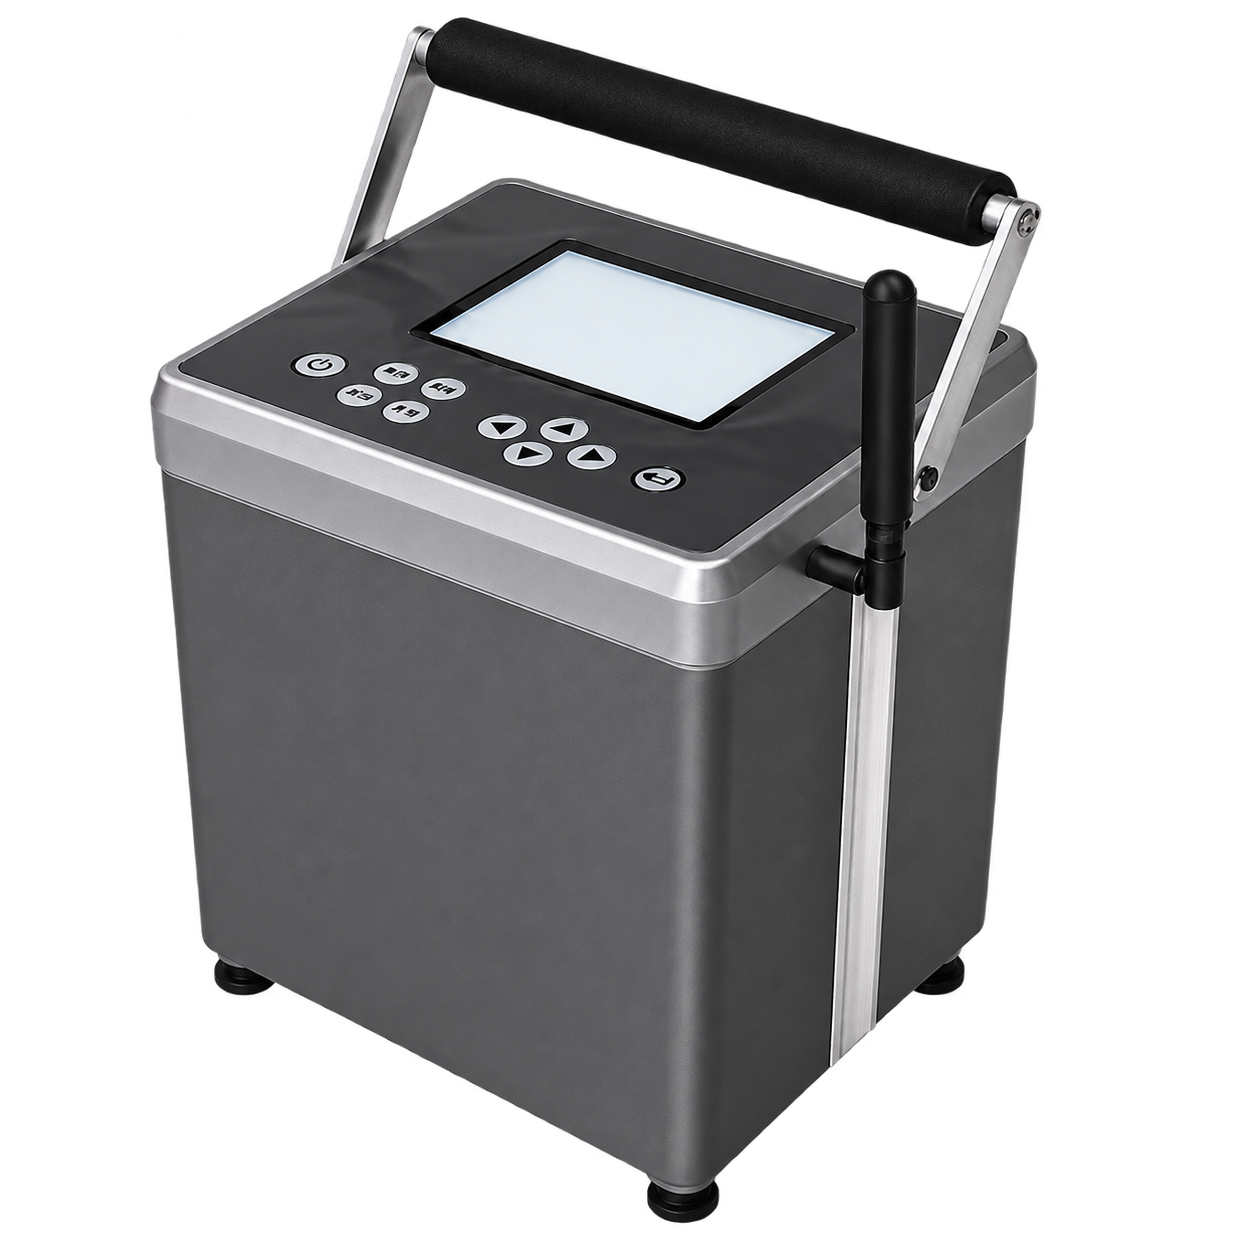
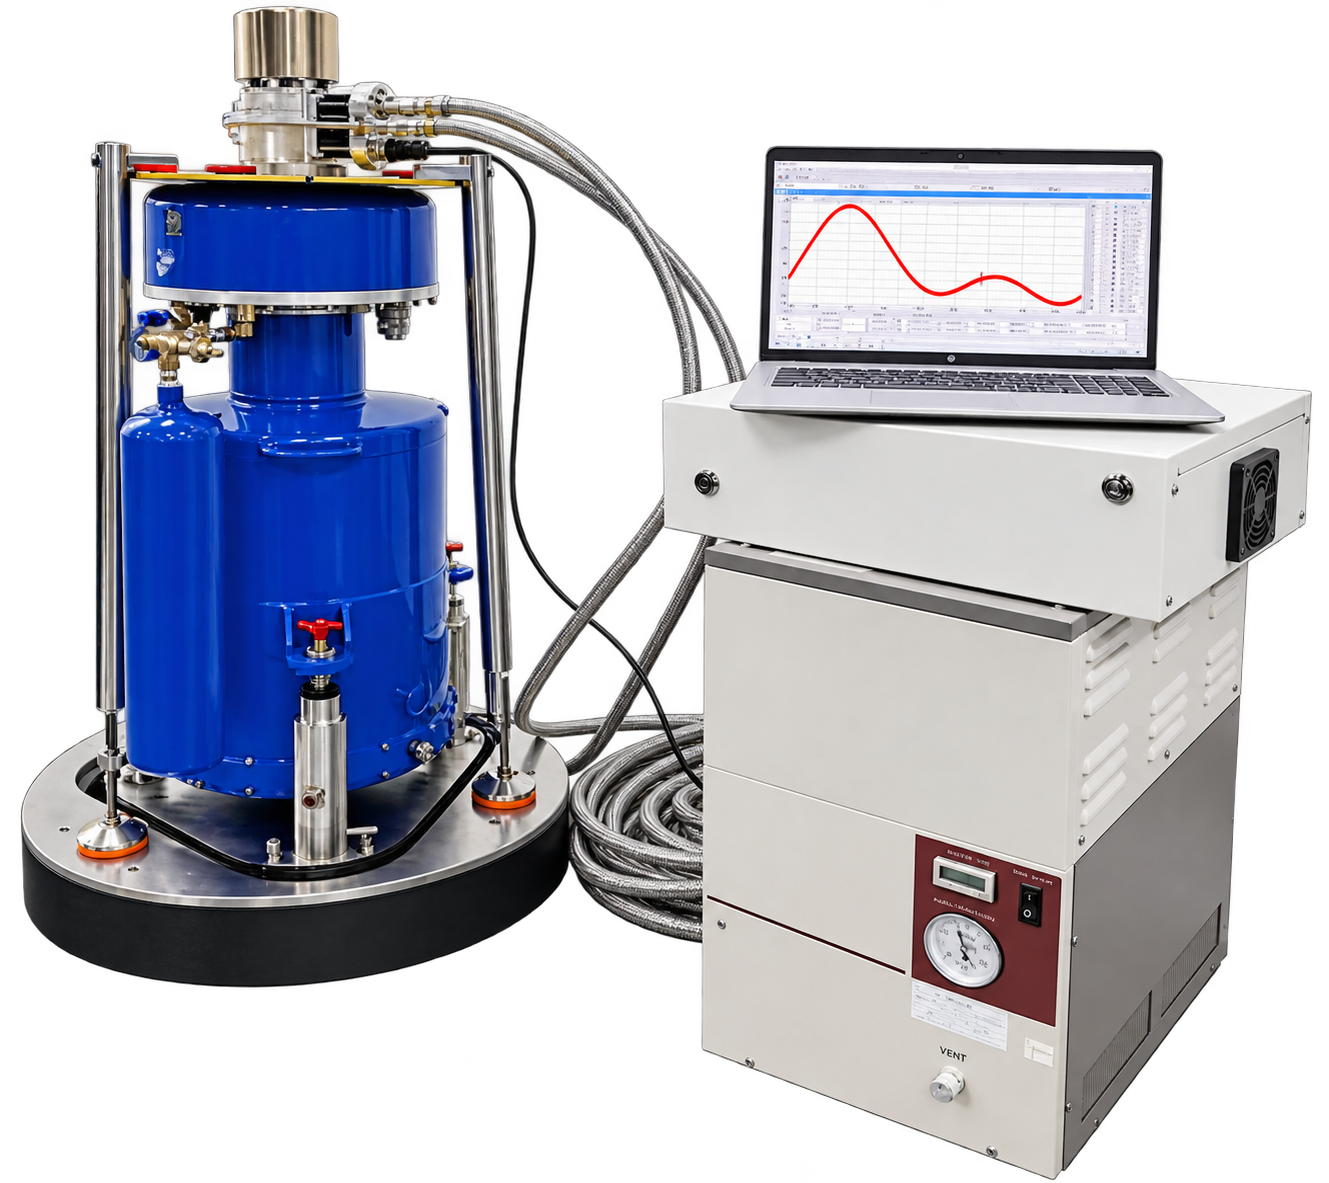
Магнитная и гравиметрическая съёмка характеризуют разные физические свойства исследуемой среды. Их результаты можно сопоставлять в комплексных геофизических исследованиях. Для гравиметрической части применяют абсолютные, относительные и стационарные приборы; ниже приведены примеры таких измерительных систем.
Условия измерения и интерпретация результатов
Рабочий диапазон относится к суммарной магнитной индукции в точке расположения датчика. При анализе результатов различают уровень собственного шума, абсолютную точность и погрешность по курсу. Полоса пропускания характеризует отклик на изменяющееся поле и рассматривается отдельно от частоты выдачи данных.
Для кабельного поиска и измерения токов положение датчика задаёт связь между полем и исследуемым объектом. Поэтому результаты сопоставляют с геометрией измерительной схемы, условиями съёмки и фоновым полем. Совместный анализ этих данных позволяет переходить от регистрации магнитного сигнала к его физической интерпретации.
При вводе измерительной системы в эксплуатацию в ходе пусконаладочных работ (ПНР) проверяют её настройку и работоспособность в выбранной конфигурации. Техническое обслуживание направлено на поддержание стабильной работы прибора; состав и периодичность проверок определяют по эксплуатационной документации.
Подбор оборудования
Специалисты компании помогут подобрать магнитометр и гравиметр под условия измерений, требования к чувствительности и точности, согласовать комплектацию и подготовить коммерческое предложение.
Запросить предложение